
Une avancée technologique majeure a été réalisée par des chercheurs de l'Université de Technologie de Delft (TU Delft) avec le développement d'un nouvel algorithme. Ce système permet à plusieurs drones autonomes de travailler de concert pour soulever et transporter des charges lourdes, même dans des environnements complexes et difficiles d'accès. Cette innovation ouvre la voie à de nouvelles applications dans des secteurs tels que la construction, l'agriculture et les missions de sauvetage.
Points Clés
- Un nouvel algorithme permet à plusieurs drones de coordonner leurs mouvements pour transporter des charges lourdes.
- Le système est capable de s'adapter aux changements de charge et aux perturbations externes.
- Les drones naviguent de manière autonome vers leur destination.
- Bien que testé en laboratoire, le potentiel d'application dans le monde réel est considérable.
Charges Lourdes : la Coordination Aérienne Réinventée
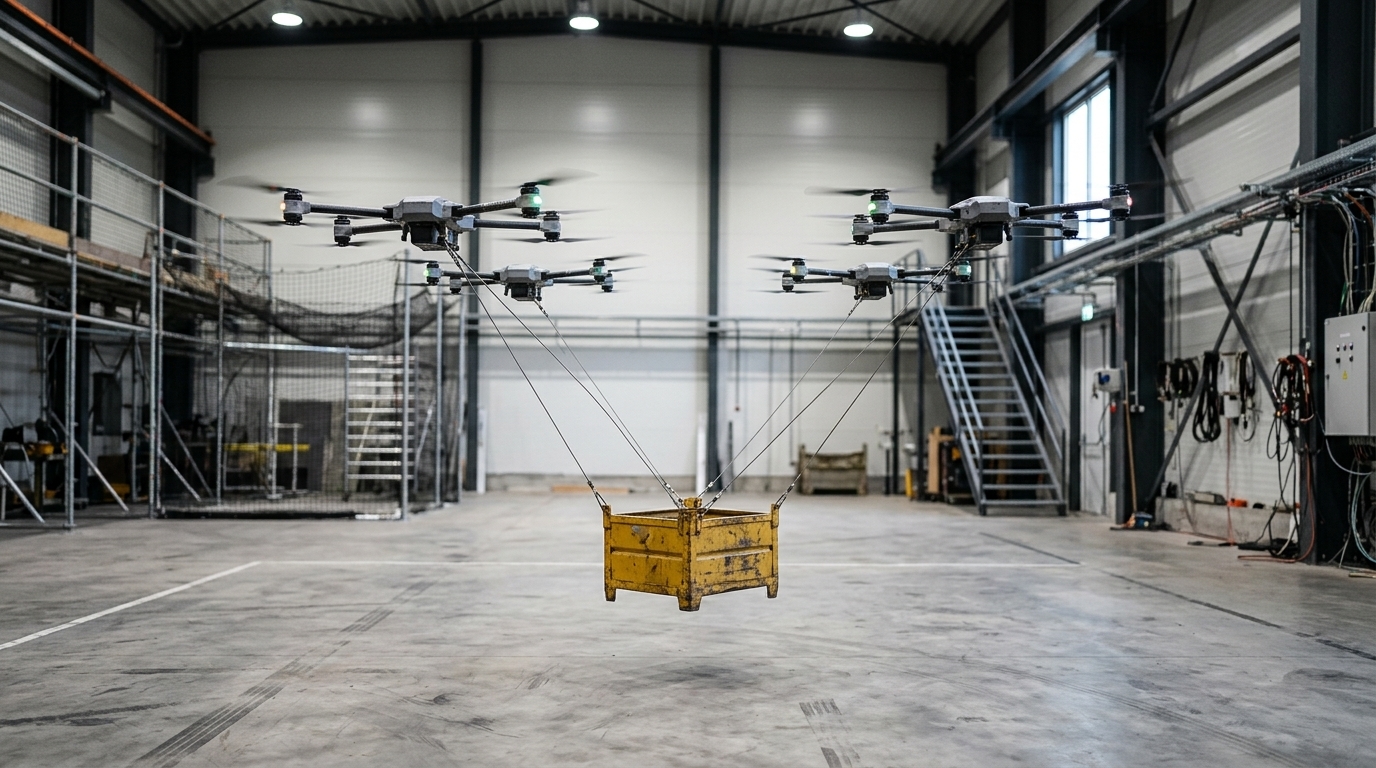
Le principal défi dans le transport par drones de charges lourdes réside dans la coordination. Un seul drone a une capacité de charge limitée, ce qui rend difficile des tâches comme la livraison de matériaux de construction dans des zones reculées ou l'assistance lors de missions de sauvetage. L'équipe de TU Delft a surmonté cette limitation en connectant plusieurs drones à une charge via des câbles. Cette configuration permet non seulement de soulever des objets beaucoup plus lourds, mais aussi de contrôler leur orientation avec précision, un aspect crucial pour un positionnement exact dans des environnements complexes.
Un Algorithme Agile et Robuste
L'algorithme développé est décrit comme rapide, flexible et robuste. Il peut s'adapter aux variations de charge et compenser les forces externes sans nécessiter de capteurs sur la charge elle-même. Contrairement aux algorithmes de contrôle traditionnels, qui sont souvent trop lents et rigides pour gérer les mouvements rapides et les perturbations soudaines d'une charge suspendue, ce nouveau système planifie la trajectoire de l'ensemble du système (drones et charge) en temps réel. Les expériences ont montré que le système peut atteindre des accélérations jusqu'à huit fois supérieures à celles des méthodes existantes.
Tests et Perspectives Futures
Les chercheurs ont construit leurs propres quadricoptères et les ont testés dans un environnement de laboratoire contrôlé. Ils ont utilisé jusqu'à quatre drones simultanément, introduit des obstacles, simulé le vent avec un ventilateur et même utilisé une charge mobile comme un ballon de basket pour tester les réponses dynamiques. Le système a passé tous les tests avec succès. Les drones, étant autonomes, nécessitent seulement qu'une destination leur soit indiquée ; ils naviguent indépendamment, s'ajustant aux obstacles et aux perturbations.
Actuellement, le système repose sur des caméras externes de capture de mouvement pour les tests en intérieur. L'équipe espère adapter la technologie pour un déploiement en extérieur, ouvrant la voie à des applications concrètes dans la recherche et le sauvetage, l'agriculture de précision et la construction dans des zones difficiles d'accès.
Porter des charges lourdes : les Deux Architectures en Concurrence
Face au besoin de soulever davantage, deux voies s'opposent. La première consiste à grossir l'appareil : un multirotor unique aux rotors plus grands, à la batterie plus lourde, capable de plusieurs dizaines de kilos. C'est la solution la plus simple à piloter et la plus contraignante à transporter, puisqu'il faut acheminer la machine entière sur site.
La seconde répartit la charge entre plusieurs appareils identiques, comme dans l'essai de Delft. L'avantage est modulaire : quatre drones moyens couvrent le besoin de deux, six celui de trois, et la perte d'un appareil ne fait pas tomber la charge. L'inconvénient est le contrôle, puisqu'il faut que les machines s'accordent en permanence sur une trajectoire commune.
Pourquoi les Câbles Compliquent Tout
Suspendre des charges lourdes à des câbles introduit un pendule, et un pendule stocke de l'énergie. Une accélération franche met la charge en mouvement, et ce mouvement revient frapper les appareils une fraction de seconde plus tard. C'est la raison pour laquelle les algorithmes classiques échouent : ils corrigent l'écart quand il est déjà là, au lieu d'anticiper le retour.
La solution retenue à Delft planifie la trajectoire de l'ensemble — drones et charge — comme un seul corps. Le gain d'accélération annoncé, jusqu'à huit fois, vient de là : non pas de moteurs plus puissants, mais du fait que le système cesse de lutter contre son propre balancier.
Les Usages Qui Attendent Cette Technologie
Trois secteurs sont cités, et ils n'ont pas la même maturité. Le bâtiment attend surtout l'acheminement de matériaux sur des sites sans accès routier — un refuge de montagne, un pylône, un clocher. Le besoin est réel, le volume faible, la réglementation lourde.
Le secours vise autre chose : déposer du matériel là où un hélicoptère ne peut pas se poser, sans exposer un équipage. Enfin l'agriculture pense en tonnage à l'hectare, ce qui suppose des rotations rapides plutôt que des charges lourdes ponctuelles. Ces trois besoins n'appellent pas la même machine, et c'est probablement là que se jouera l'adoption réelle.
Du Laboratoire au Chantier : Ce Qui Manque Encore
Le résultat est solide, mais il faut lire la dernière phrase de l'équipe : le système s'appuie sur des caméras de capture de mouvement installées dans la salle. Autrement dit, les drones ne savent pas où ils sont — c'est la pièce qui le sait et le leur dit. Transposer le transport de charges lourdes en extérieur suppose de remplacer ce référentiel par du GNSS centimétrique et de la vision embarquée, avec la latence en plus.
La seconde marche est réglementaire. Faire voler quatre appareils reliés par câbles à une charge suspendue au-dessus d'un chantier relève, en Europe, de la catégorie spécifique : analyse de risque SORA, périmètre au sol, et démonstration que la rupture d'un câble ou la perte d'un drone ne met personne en danger. Le levage de charges lourdes par drone se heurte donc moins à la physique qu'à la démonstration de sécurité, comme le rappelle notre page sur la réglementation drone en France.
Sources
- New algorithm lets drones transport heavy objects together in remote areas, Interesting Engineering.
- Flying autonomous drones jointly transport loads, heise online.
- TU Delft algorithm to enables drones to work together to transport heavy payloads, The Robot Report.
- New algorithm lets autonomous drones work together to transport heavy, changing payloads, Tech Xplore.
